6.1拍摄规则
一张照片至少回答一个问题:这台机器在哪、在做什么、有多大。
回答不了就不用。不用图库、AI 生成或渲染,也不拍白底抠图的"产品照"、摆拍、合影、空荡的厂房和无人机大远景。
内容
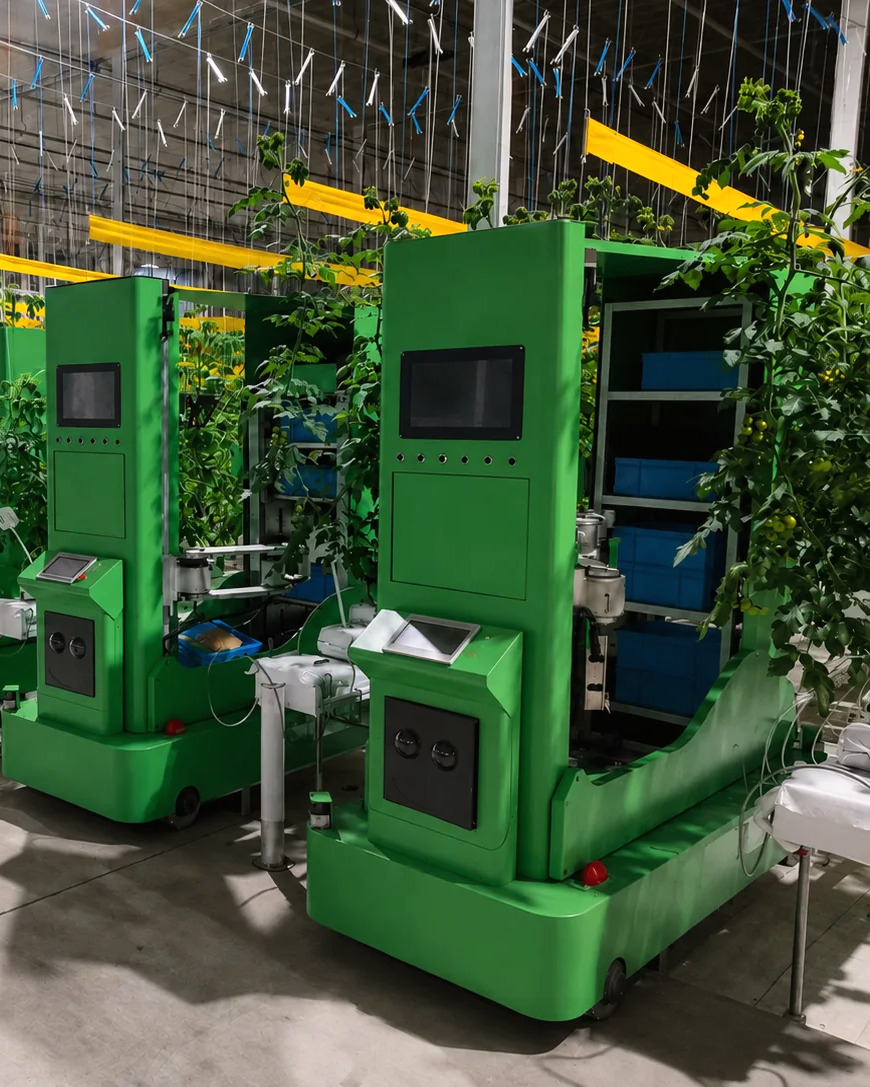
玻璃或塑料温室内部:作物行、管轨、吊线、采光顶。机器人在行间作业,画面里有作物或人做尺度参照。装配车间拍工位、线束、整机并列。细节拍夹爪、传感器、显示屏、番茄串、轨道轮。
光线
自然顶光优先:上午 9–11 点或下午 2–4 点的采光顶漫射光,避开正午硬光与傍晚色温漂移。不用闪光灯、反光板,不拍夜间人工光;紫红植物灯开着时不拍宽幅,只拍细节。曝光以作物叶面为基准,采光顶允许过曝一档以内,机器外壳不过曝。车间用高窗侧光,必要时把整机推到窗边,避开顶棚灯的黄绿色偏。
构图与机位
沿行看进去:机位在作物行一端,管轨与吊线形成透视线,机器人在线上。多台机器同朝向、等间距。焦段按全画幅等效 35–50 mm 为主,细节 85–100 mm;不用 24 mm 及以下的广角拍机器人。管轨、地面、桁架保持水平或垂直,不做倾斜构图。主图里机器人占画面高度 30–60%,全景不小于 15%。需要高机位用梯子,最高 2 m。
人物
工作状态:调试、搬运、观察屏幕、走在行间,不看镜头;脸部可以是侧面或背影。穿日常工作服,不穿印有其他品牌标志的衣服;安全帽与手套按现场规定,不为拍照摘掉。人只作尺度与"有人在现场"的证据,不做主角。
色调
保留绿的真实饱和度,阴影偏暖;机器人外壳保留实物颜色,不调成 Leaf-600。调色目标与允许的处理见 6.5 调色,四种典型错误见 6.3。
裁切与留白
单独使用的照片只用横 3:2 或 16:9、竖 4:5;社媒模板与封面的画幅也从同一张母版裁出(见 6.4 裁切比例)。拍摄时按 3:2 构图并四周多留 10%,给三种比例留余量。官网首屏与幻灯片封面用图在左侧或底部留出 30–40% 低细节区域(阴影、地面、暗部),后期压遮罩放标题;主体不顶到边缘。
6.2示范图
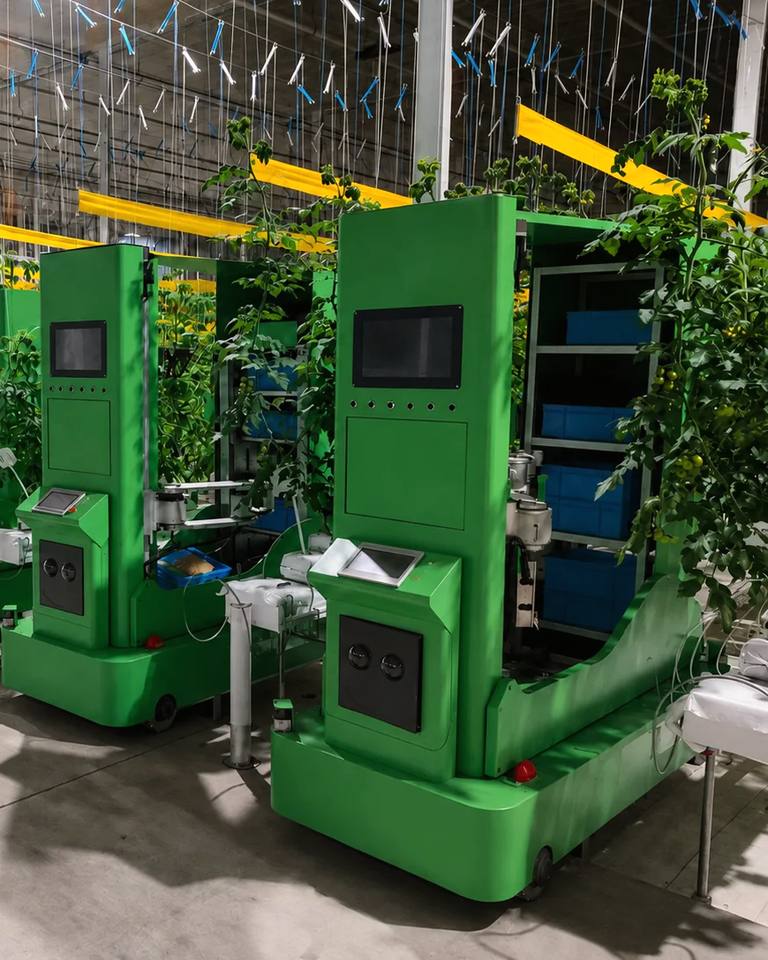
本章的示范图出自下面两张现场照片,都已按 6.5 调色 处理。它们是委托拍摄前的临时用图,只用来演示裁切、调色与压图,不进官网首屏、幻灯片封面与印刷;拍什么、怎么拍,以 6.1 拍摄规则 和 6.7 拍摄清单 为准。
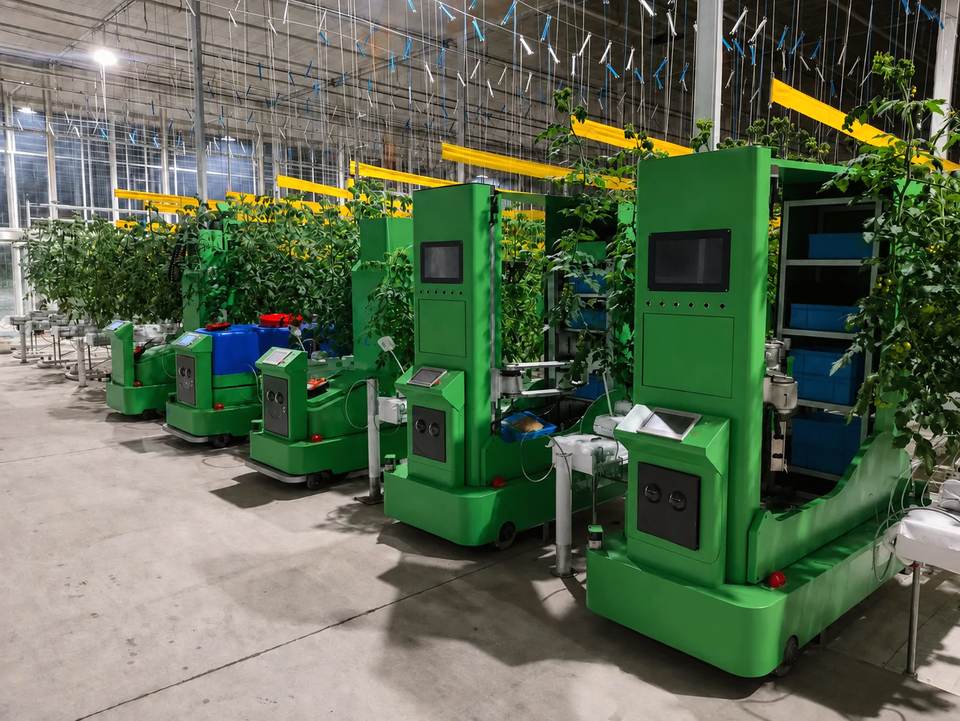 温室行口
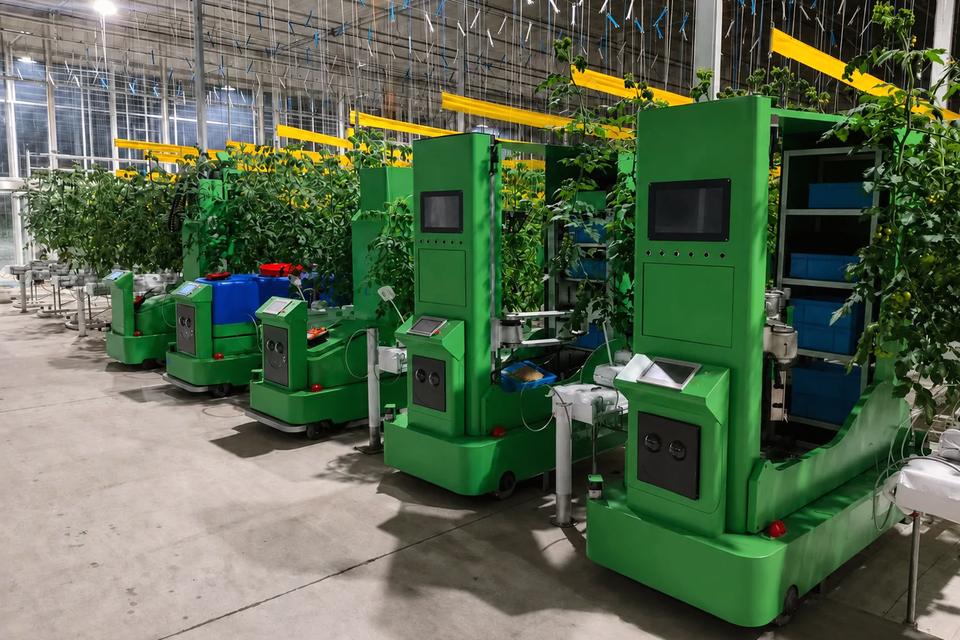
graded-greenhouse.jpg1447 × 1087 px。本章开头的大图和 6.3、6.4、6.6 的示范都由它裁出或派生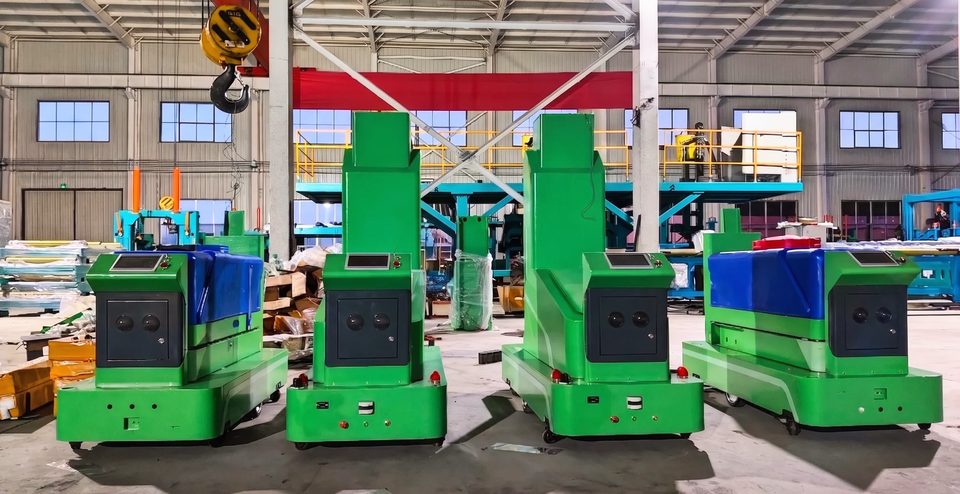 装配车间
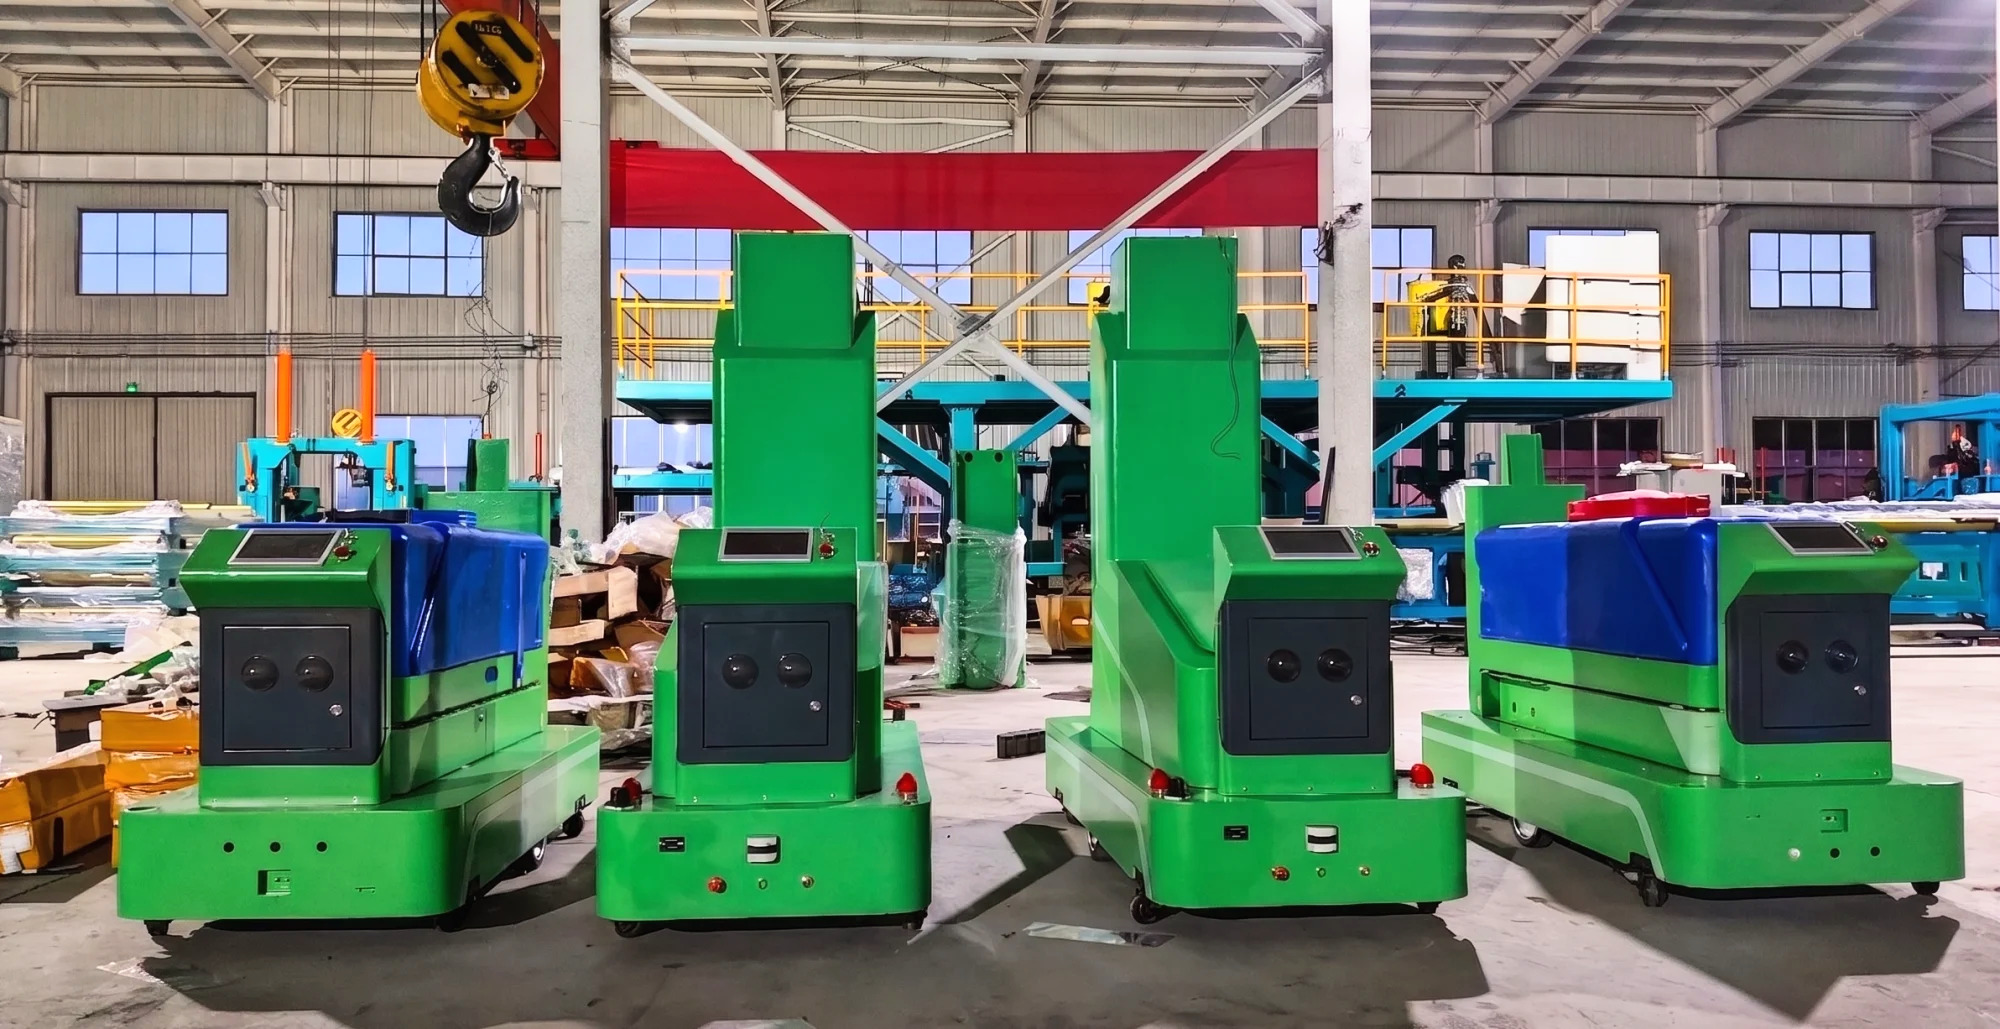
graded-workshop.jpg2000 × 1029 px。四台整机等距、同朝向,与 6.7 的 D1 整机并列是同一类镜头
6.3后期的对与错
 对照基准6.4 的 3:2 裁切,按 6.5 的调色目标处理
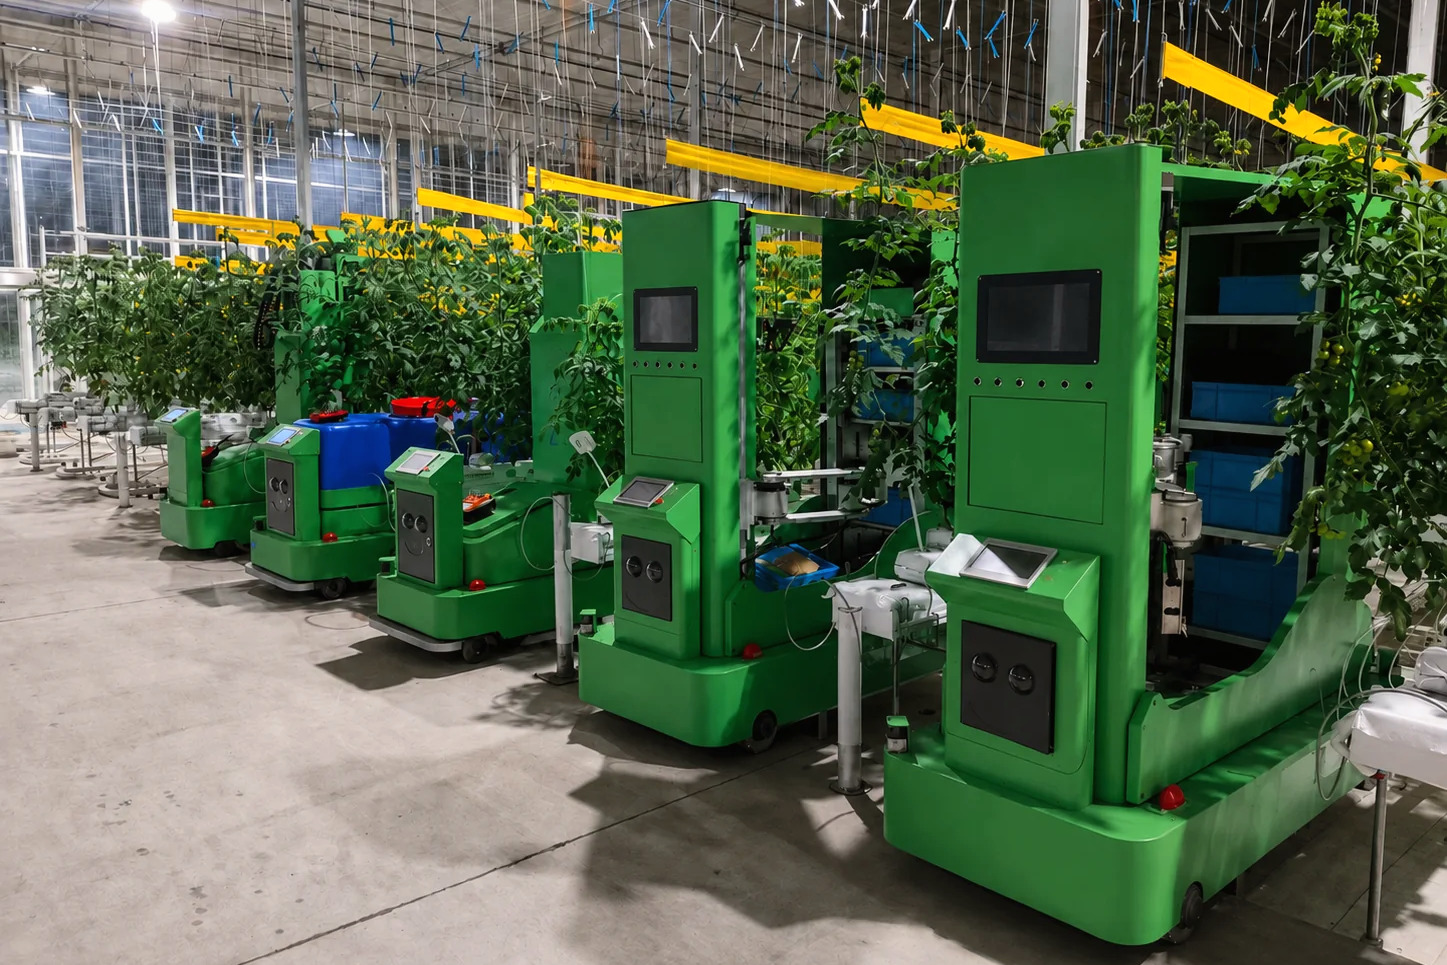
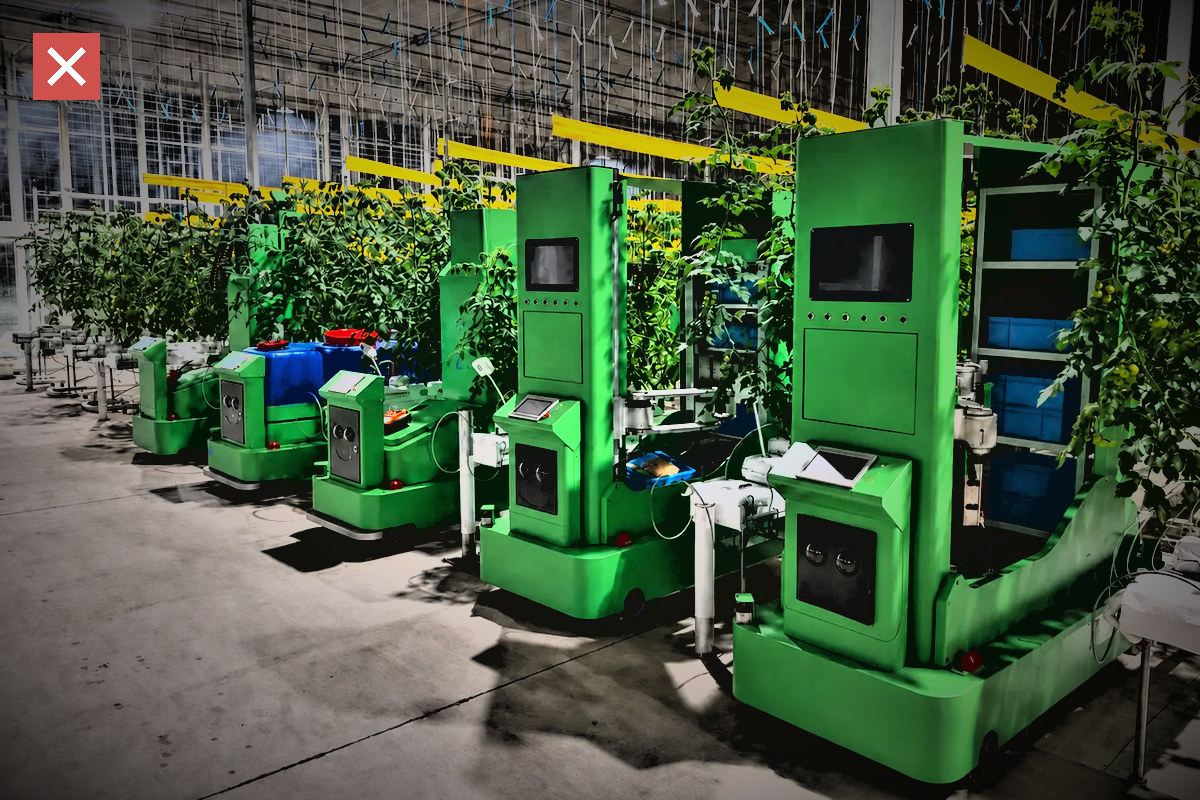
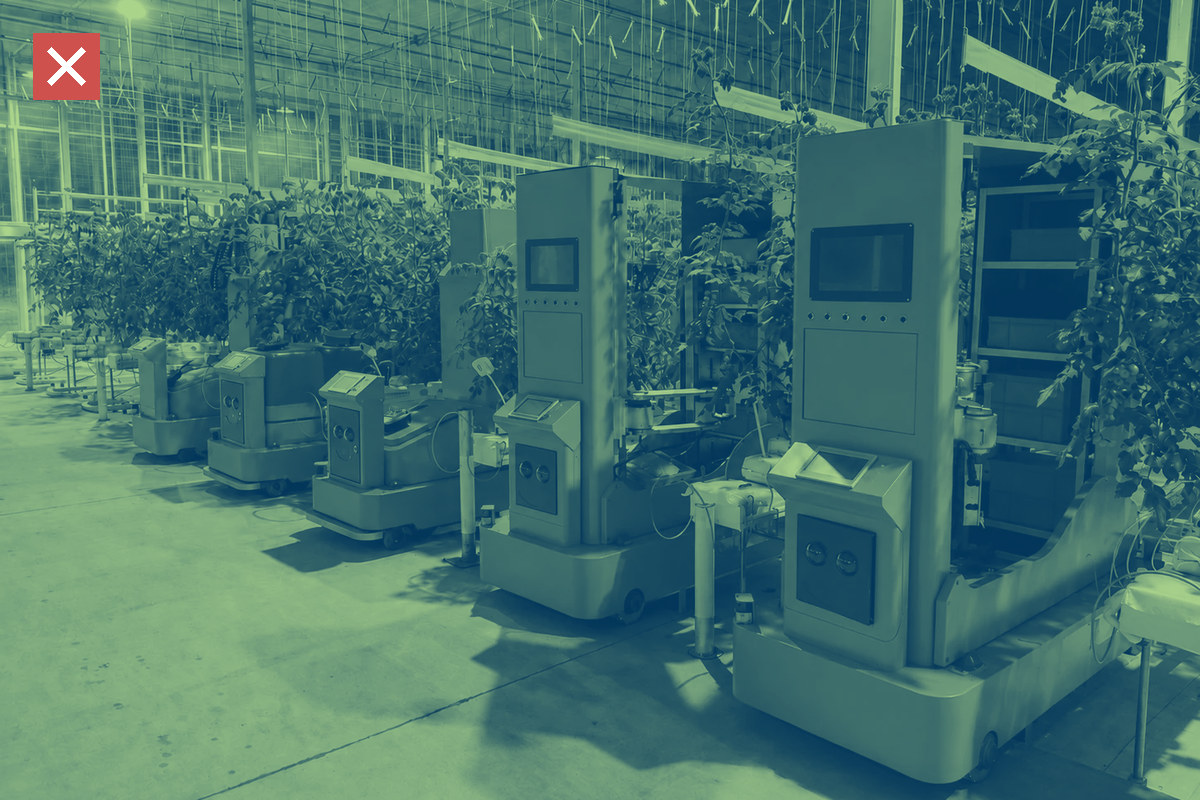
下面四张都由这张对照基准派生,拍摄内容完全相同,只改了后期。比对时看三处:
- 阴影与地面:有没有发青或发黄;
- 作物与机身的绿:有没有偏青、发荧光;
- 四角与边缘:有没有压黑、出光晕。
这四种处理不用在任何 Croprix 影像上,也不拿来"统一风格"。
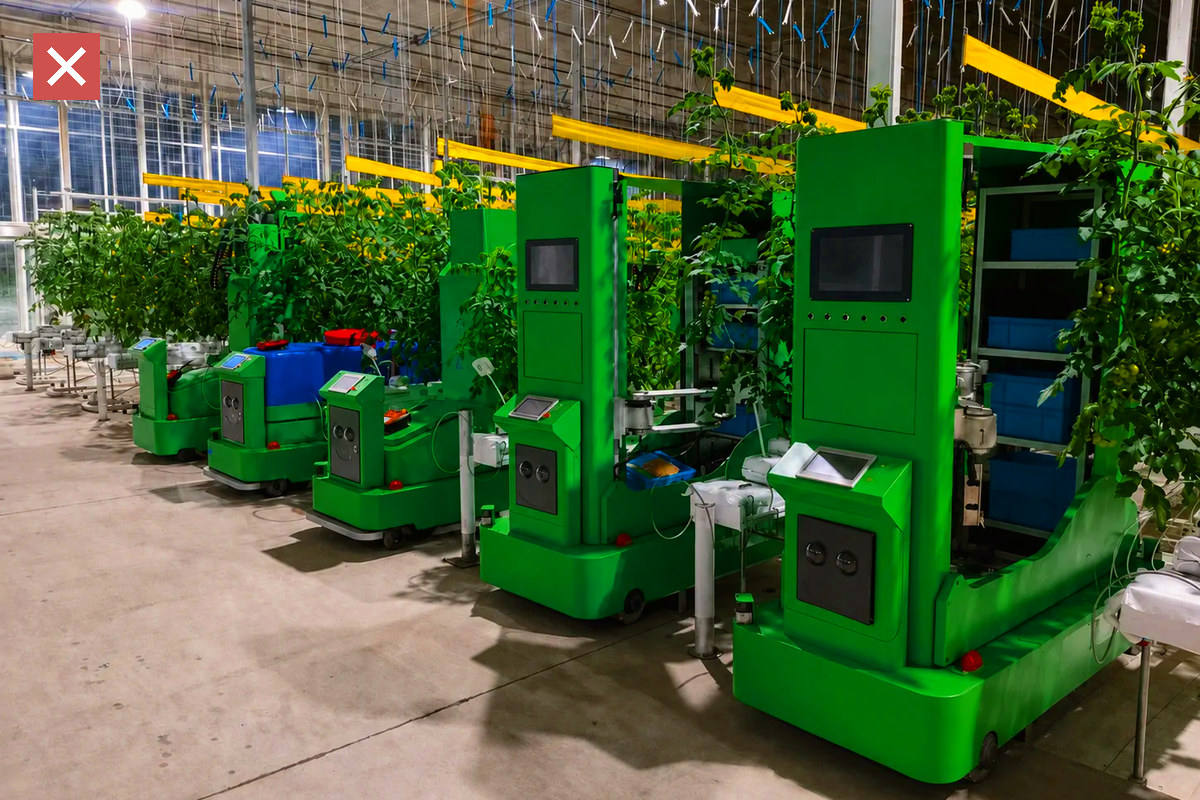
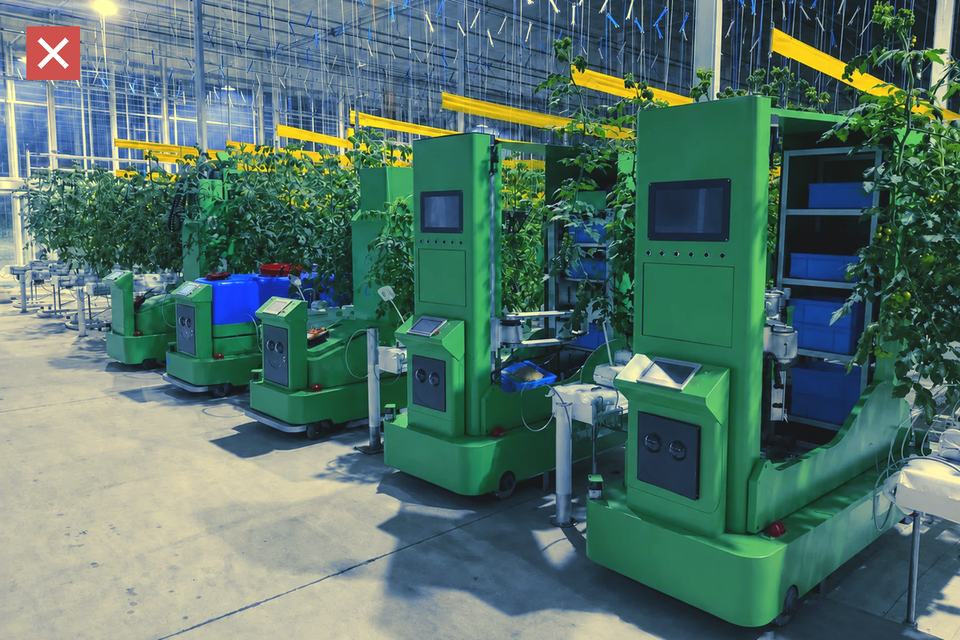 蓝绿滤镜阴影与地面发青,作物和外壳的绿偏向青色
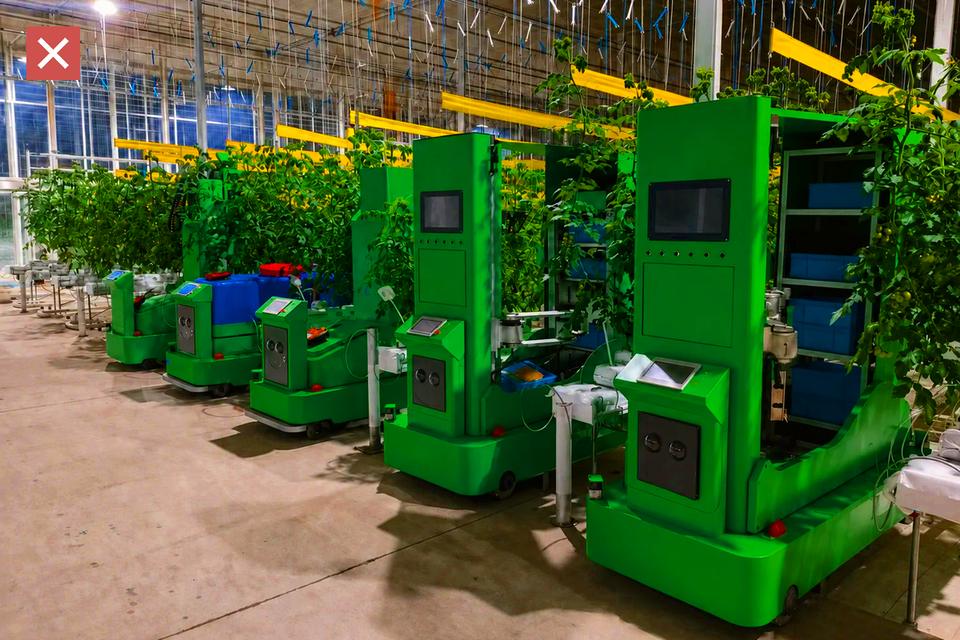 过饱和全局饱和度拉高,作物与外壳的绿发荧光,地面发黄
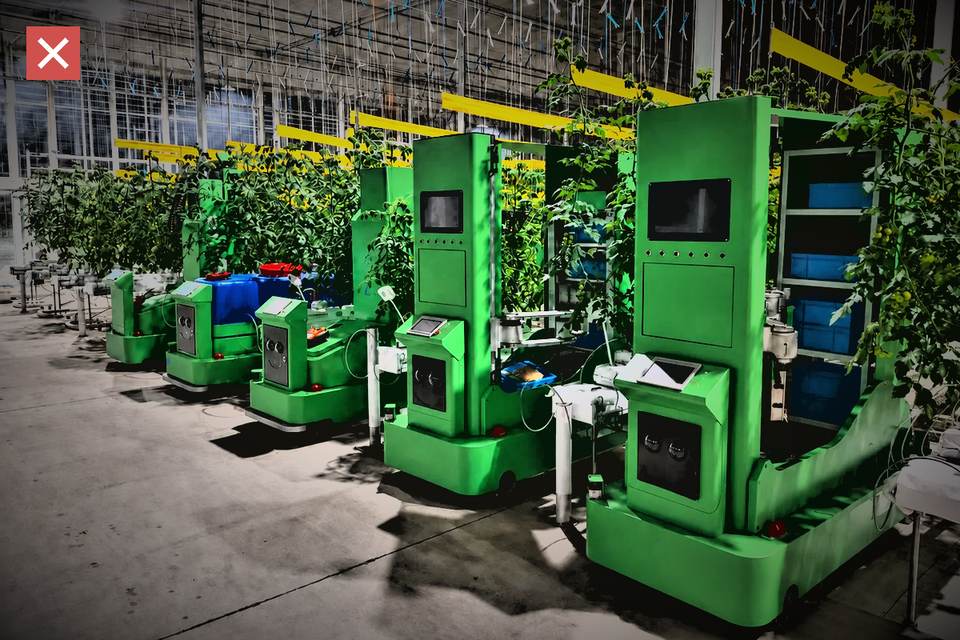 暗角 + HDR清晰度拉满,边缘出现光晕,四角压黑
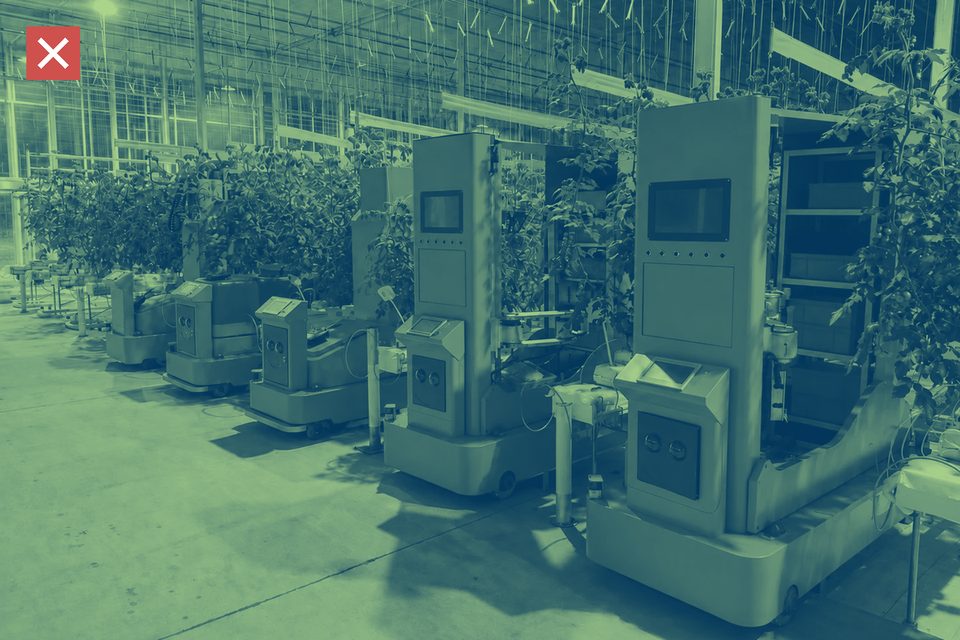 双色调把照片当图形用,真实颜色全部丢失
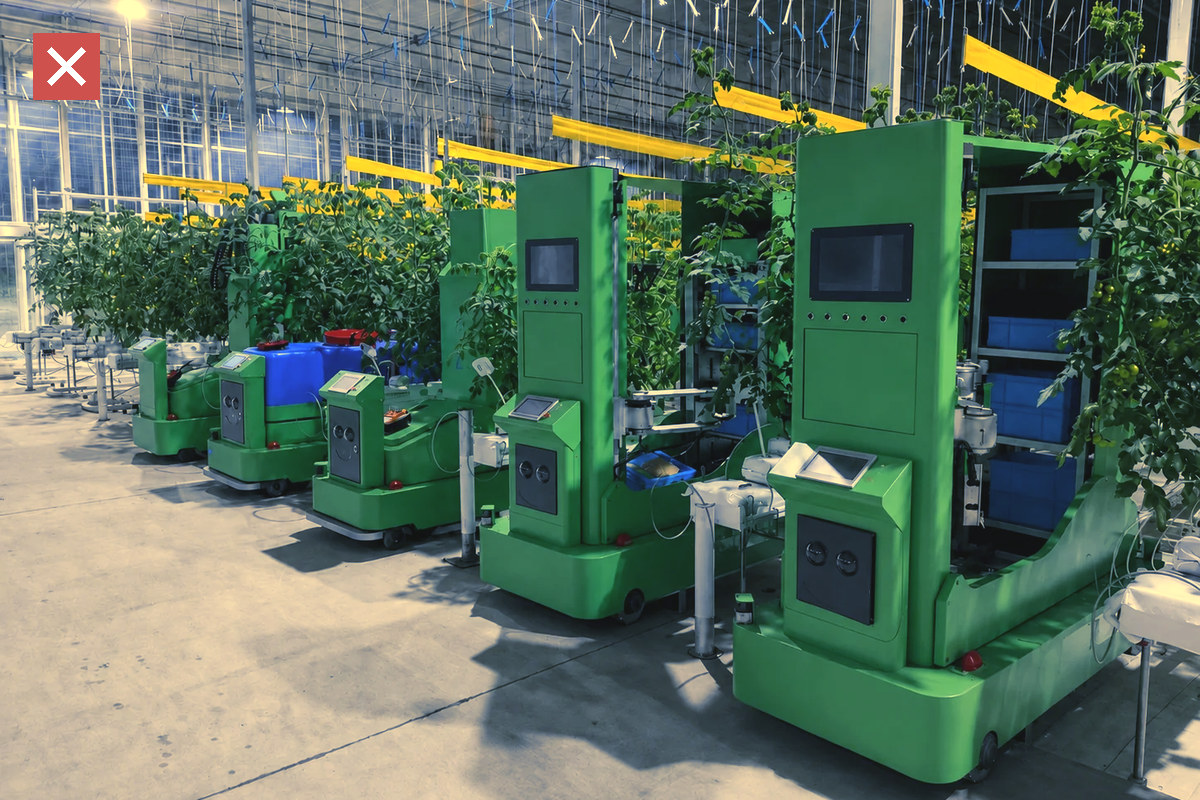
6.4裁切比例
三种比例各对应一类用途。单独使用的照片只用这三种,不用 1:1、21:9 等其他比例;社媒模板与封面按 9.5 社媒 的画幅,从同一张母版裁切,头像只用叶标,不放照片。拍摄时按 3:2 构图并四周多留 10%,所有比例都从同一张母版里裁出。竖版从横片裁时保留主体完整,允许损失两侧作物行;裁切不拉伸、不改变主体比例。
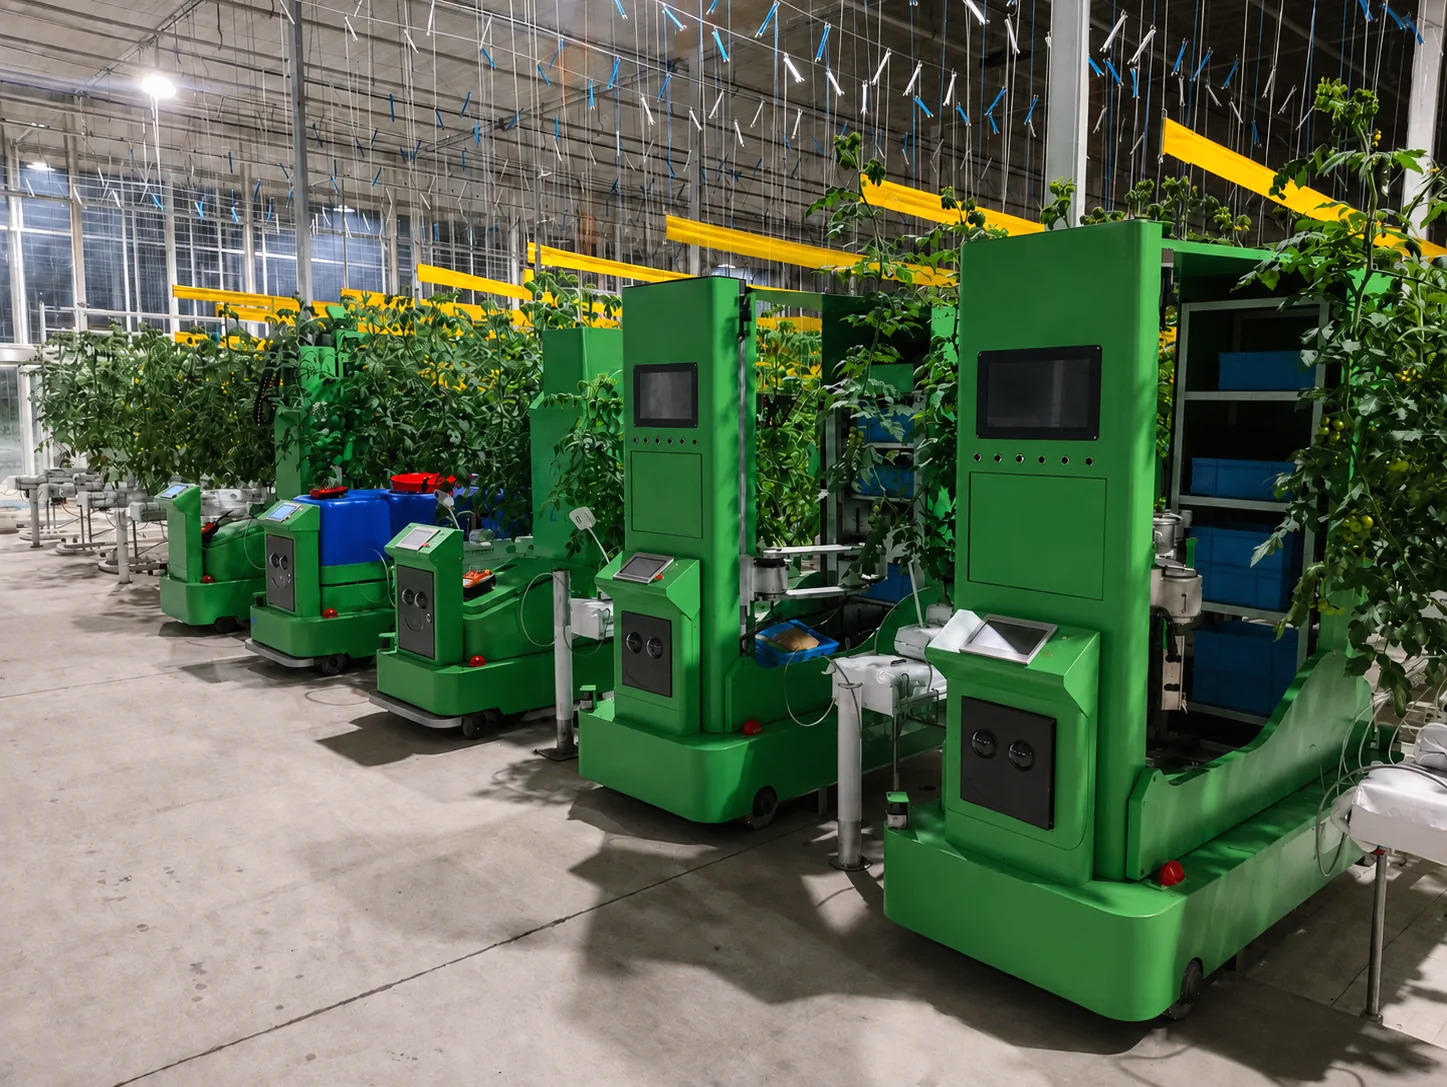
graded-greenhouse.jpg一张 4:3 母版裁出三种比例:3:2 与 16:9 取全宽、上下各留余量;4:5 取右侧,保留最近一台机器人完整- 16:9 · 横幻灯片全幅、视频封面、官网首屏
- 3:2 · 横官网主图、印刷、幻灯片内页
- 4:5 · 竖社媒信息流:Instagram、小红书、LinkedIn
6.5调色
摄影师与修图师按下表的目标执行,工具不限;用 Capture One 等其他工具时按表里的参数手动设置。处理前后的效果对照见 6.3 的对照基准。
- Lightroom / Camera Raw 预设 Croprix FieldFile → Import Profiles & Presets… 导入,在 Presets 面板 Croprix › Croprix Field 一键应用,再按单张微调曝光;预设里的白平衡只对 JPEG / TIFF 生效,RAW 需手动设置XMP
| 步骤 | 目标 | Lightroom / Camera Raw |
|---|---|---|
| 曝光 | 抬 0.1 EV:温室顶光照片普遍略欠曝,以作物叶面为基准 | Exposure +0.10 |
| 白平衡 | 略偏暖,去掉玻璃与 LED 带来的青色;不暖到发黄 | JPEG / TIFF:Temperature +6、Tint +2(相对值) RAW:在"日光"基础上 Temperature 约 +150 K、Tint +2,按单张确认 |
| 高光 | 柔和压回:采光顶、白色部件、机器面板不硬切、不死白 | Highlights −15 |
| 阴影 | 偏暖,不发青、不发死;黑点略抬 | Shadows +8,Blacks +3;Color Grading 阴影 H 40 / S 8 |
| 对比 | 加一点层次,不改色相 | Contrast +8 |
| 饱和度 | 不加全局饱和度,只用 Vibrance 抬低饱和区域 | Vibrance +12,Saturation 0 |
| 绿色 | 不动:作物与机器外壳的绿保持实物的饱和度与色相 | HSL 绿色 H / S / L 均为 0 |
| 输出 | — | JPEG 质量 92,sRGB |
曝光、白平衡、对比、局部减光或加光、去污点、水平校正、裁切。
6.3 的四种处理,以及青橙滤镜、磨皮、换天、AI 扩图;把机器人外壳调成 Leaf-600。
6.6照片上的标志与文字
彩色照片上默认用单色白(深色区域)或单色 Navy(浅色区域),见 2.5 背景。反白(白色字标 + Leaf-600 叶标)只放在叶标对比度 ≥ 3:1 的深色区域上,通常要先压一层 Navy-950 遮罩。
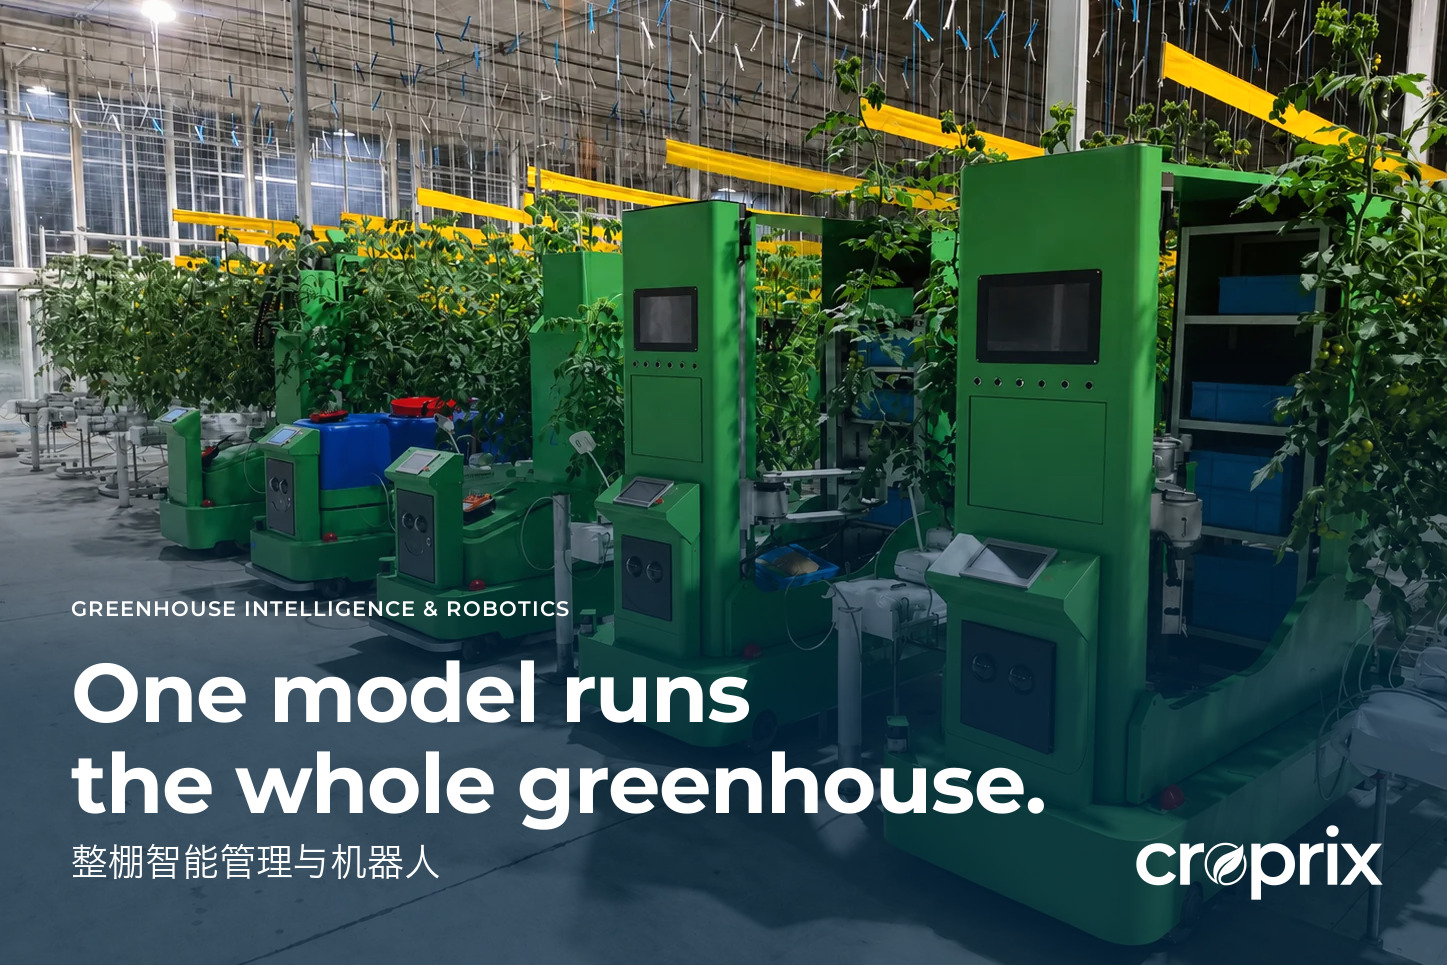
overlay-title-gradient.jpg白色标题 + 单色白主标,自下而上遮罩:小标签、标题、副题与主标全部落在下方 40% 的平台内,白字对比度 10:1温室照片的底边通常是受光的水泥地面。即使压了 72% 的遮罩,反白在地面上的叶标对比度也只有约 2.7:1,不达标。所以地面亮的温室照片:白色标题放在地面一侧,用自下而上的遮罩(上图);反白放在作物暗部,用自左向右的遮罩(下方 ✓ 图)。
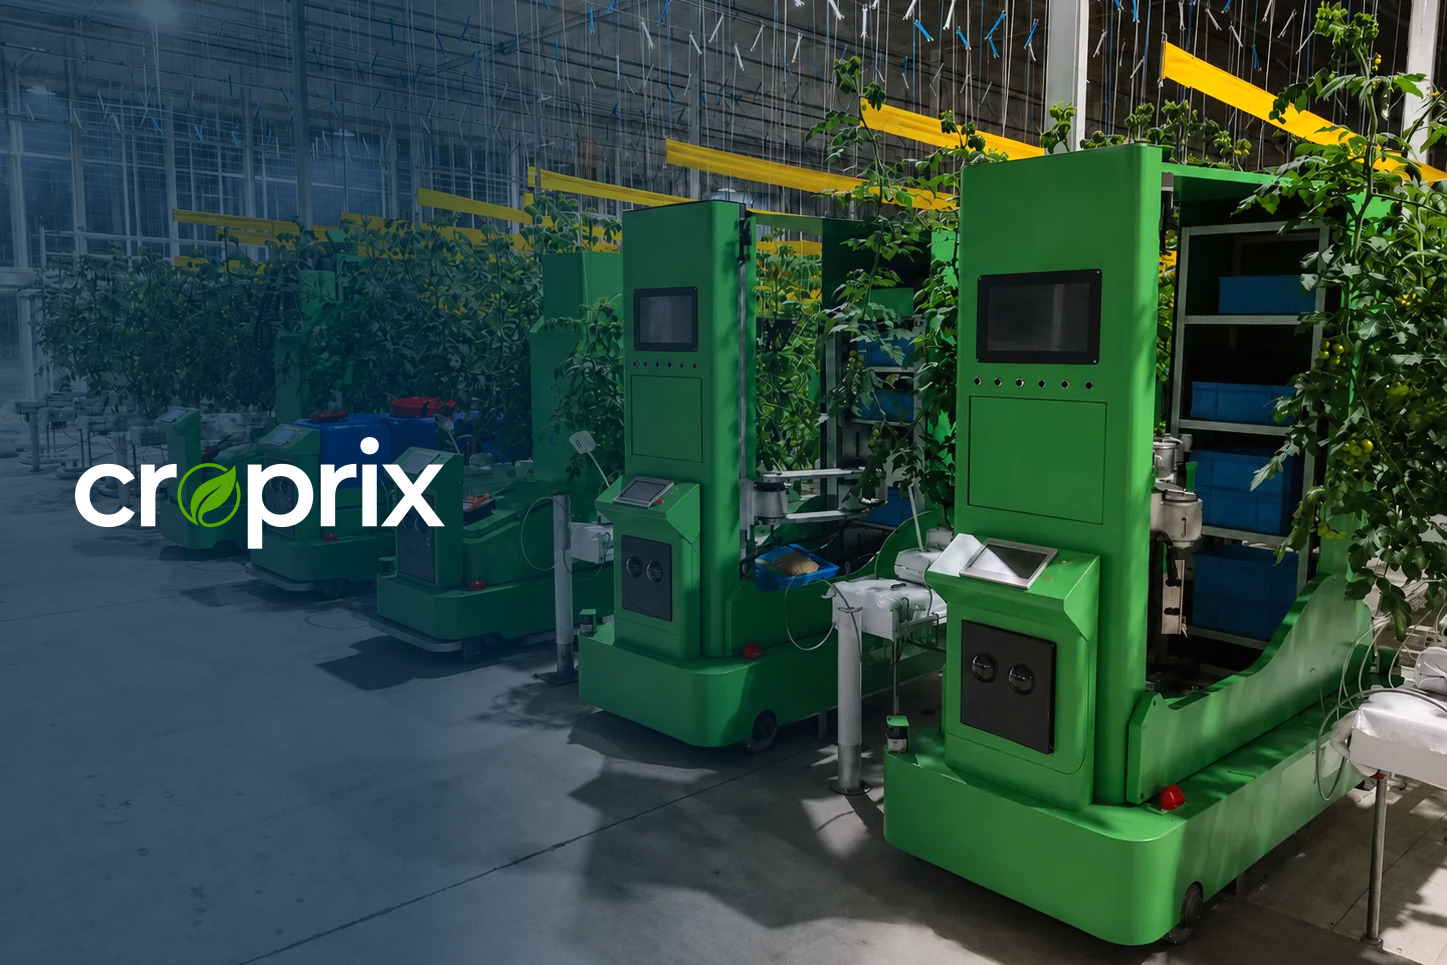
overlay-logo-reverse-gradient.jpg反白,自左向右遮罩:主标落在作物暗部,叶标对比度 4.1:1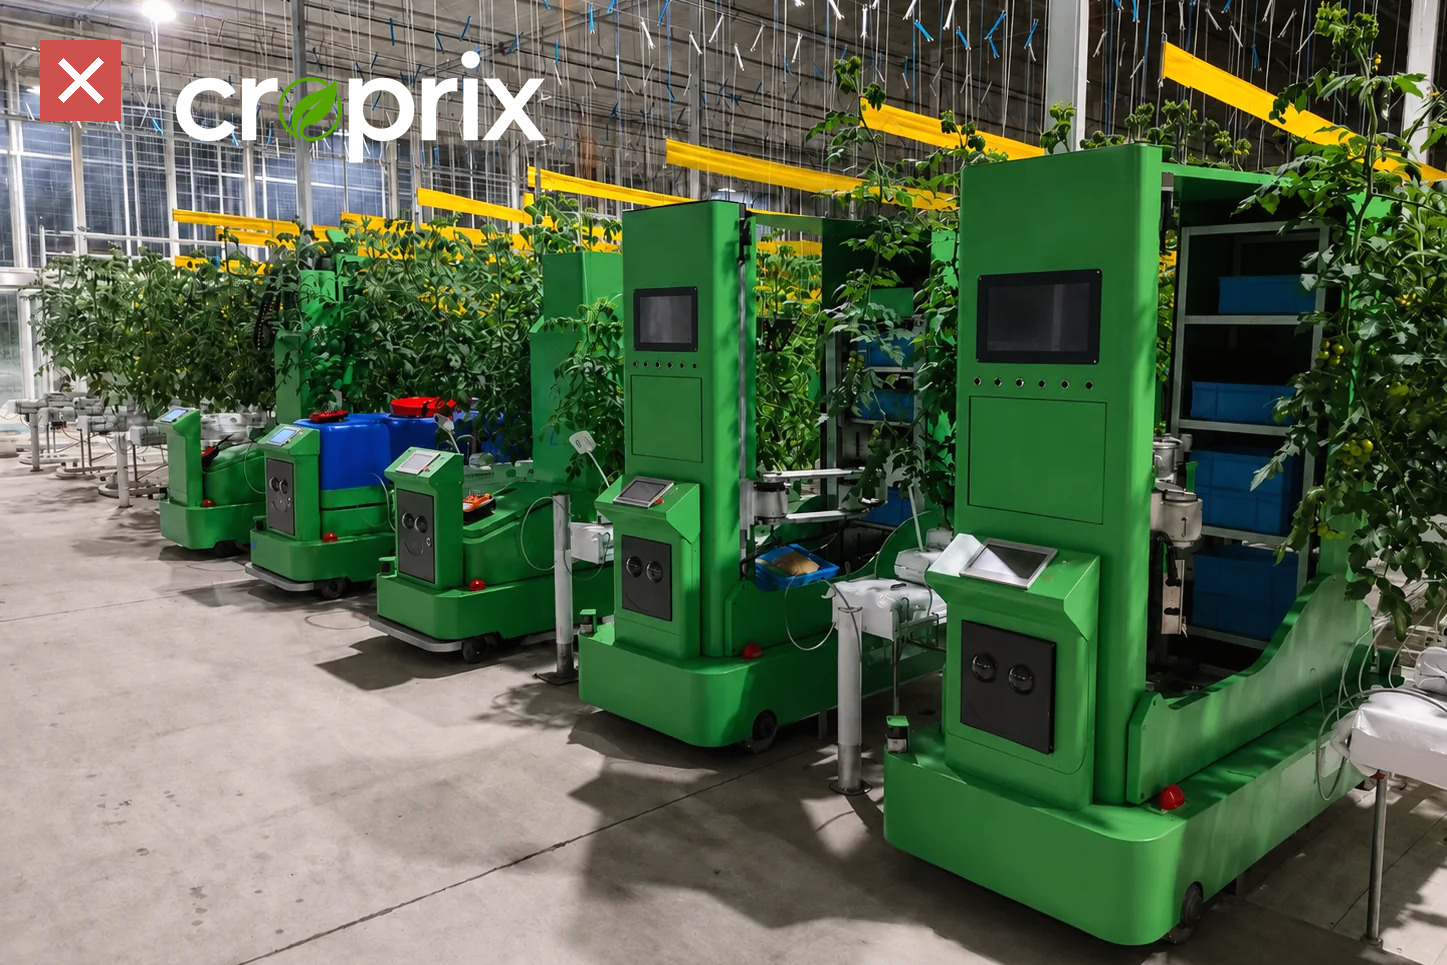
overlay-misuse-logo-on-busy.jpg无遮罩,压在采光顶与吊线上:叶标对比度 1.5:1- 遮罩
- Navy-950 线性渐变,不透明度 0 → 72%,方向自下而上或自左向右
- 平台
- 72% 一端保持一段平台,占该边长的 25% 以上;反白、单色白与白色文字都放在平台内,文字多时加高平台(上图的平台占下方 40%)
- 位置
- 反白与白色标题只放在遮罩平台内;单色 Navy 可以放在无遮罩的平整亮部,如受光的地面;都不压人、不压机器主体,不与吊线、黄色轨道、采光顶这类高频细节重叠
- 尺寸
- 主标宽度取画面宽的 20–30%,四周保留 0.5 L 安全空间(见 2.3 安全空间)
- 核验
- 压图前量标志或文字所在区域的背景平均色:与 Leaf-600 的对比度 ≥ 3:1 才能放反白;与白色的对比度 ≥ 4.5:1 才能放白色标题
- 标题字
- Montserrat Bold,字距 −0.01 em;全大写小标签字距 +0.08 em;中文 Noto Sans SC 500
网页与界面里的遮罩写法见 13.1 UI 组件 的"照片上的压图"。
6.7拍摄清单
一次拍摄用一天,在一座运行中的番茄温室和装配车间里完成,覆盖五组共 22 个镜头。拍摄清单 为每个镜头写明六项:场景、时段与光线、焦段与机位、机器人状态、尺度参照、用途;缺一项就不是可执行的镜头。
- A 温室行间 · 4
- 沿行透视、行间管轨与吊线、多行并列、竖版行间
- B 机器人作业 · 6
- 采摘、授粉与巡检、运输、植保与打叶、多机协同、机器人竖版
- C 人与设备 · 4
- 技术员调试、人机同框走行、与种植者看屏幕、手部与设备
- D 装配车间 · 4
- 整机并列、装配中、线束与结构细部、出厂前检测
- E 细节 · 4
- 夹爪与番茄串、传感器与相机模组、轨道轮与管轨、番茄串与叶片
下表是官网首屏、幻灯片封面与各组的关键镜头;时段与光线见 6.1。
| 镜头 | 场景与尺度参照 | 焦段 / 机位 |
|---|---|---|
| A1 沿行透视 16:9 · 首屏、产品页 | 作物行一端,无机器人 尺度:远端一名技术员背影 | 35 mm,镜头高 1.2 m,沿管轨看进去 |
| A3 多行并列 16:9 · 首屏、幻灯片 | 主通道正对行口;三到四台各停在自己行口,同向、等距 尺度:行口作物、通道地面 | 35 mm,与行口等高 |
| B1 采摘中 3:2 · 首屏、产品页 | 行内;夹爪接近番茄串的瞬间 尺度:番茄串与叶片占画面一半 | 50 mm,侧前方 2 m,与夹爪同高 |
| B5 多机协同 16:9 · 首屏、幻灯片 | 主通道尽头;三台以上不同机型在各自行内作业 尺度:多行作物、行口 | 35 mm,机位高 2 m(梯子) |
| C1 行内调试 3:2 · 产品页、幻灯片 | 行内;机器停着,屏幕亮着 尺度:侧身看屏幕的技术员 | 50 mm,隔着机器人拍人 |
| C2 人机同框 16:9 · 首屏 | 作物行一端;机器行进中,进入行内 尺度:技术员在机器后方 2 m 同向走 | 35 mm |
| D1 整机并列 16:9 · 幻灯片、产品页 | 车间通道;四到六台出厂状态,等距、同朝向 尺度:工位、通道 | 35 mm,与整机中线平齐 |
| E1 夹爪与番茄串 4:5 · 首屏分屏、社媒 | 行内;夹爪贴近果串 尺度:番茄串,背景作物虚化 | 100 mm 微距,f/4 |
拍摄当天
- 机器人必须在作业位置:行内、管轨上、测试台上。拍前擦净外壳与屏幕,屏幕显示正常工作界面,不留报错弹窗。
- 每个镜头至少一个尺度参照,至少 3 张不同瞬间;动作镜头连拍。
- 相机设 RAW + JPEG,白平衡固定"日光",ISO ≤ 800,长边 ≥ 4000 px。
- 首屏与封面镜头(A1、A3、B1、B5、C2)按 6.1 留出低细节区域。
- 避开客户标识、品种标签、合同与白板上的数字;入镜就换角度。
6.8交付
文件
- 命名
croprix-robot-harvest-20260922-014.jpg
场景、拍摄日期、三位序号(从 001 起);裁切版在序号后加比例,如 014-16x9- 场景
- rows(温室行间)/ robot(机器人作业)/ people(人与设备)/ workshop(装配车间)/ detail(细节);需要更细时加一段,如 robot-harvest
- 母版
- RAW + 16-bit TIFF,长边 ≥ 4000 px,Adobe RGB 或 ProPhoto
- 官网与幻灯片
- 长边 2400 px,JPEG 质量 92,sRGB
- 社媒
- 长边 2160 px,4:5 竖版 1080 × 1350 px 起,JPEG 质量 90,sRGB
- 印刷
- 按成品尺寸 300 dpi,TIFF 或 JPEG 质量 100,sRGB,由印厂转 CMYK
元数据与授权
- EXIF
- 保留拍摄日期、相机、焦段;清除 GPS
- IPTC
- Creator 写摄影者;Copyright 写"© <年份> Croprix. All rights reserved.";Credit 写 Croprix;Description 一句话写场景,地点写到"城市 / 温室类型"为止,不写客户名
- 授权
- 摄影者签全部权利买断(商用、改作、全球、无期限);每个可辨识的人签肖像授权,未成年人不出镜;在客户温室拍摄需客户书面同意,客户标识与品种标签避开或打码
- 文件清单
- 随附一张表,每张照片一行:拍摄日期、地点(到城市 / 温室类型)、授权状态(摄影者买断、肖像授权人数、客户同意)、对应的镜头编号(A1…E4)
委托拍摄时,把下面两份文件附进合同。